扫地智能服务机器人 智能机器人研发的技术突破与未来展望
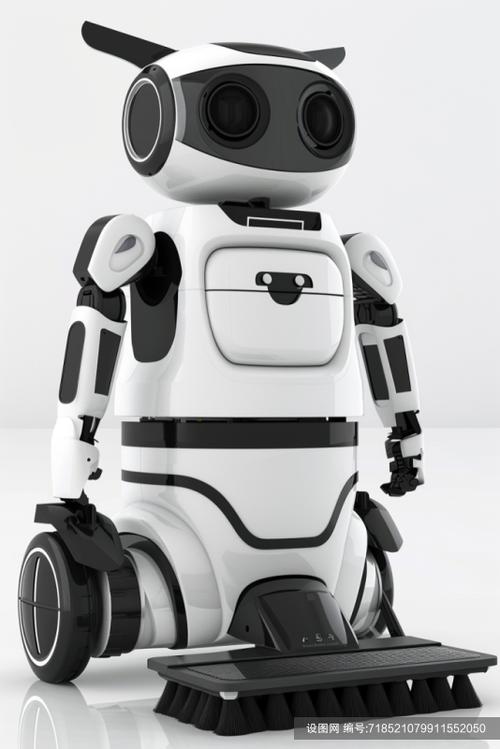
随着人工智能与机器人技术的深度融合,扫地智能服务机器人已从简单的自动吸尘设备演进为具备感知、决策与交互能力的智能系统。其背后是智能机器人研发领域中多项关键技术的协同突破。本文从技术架构、研发难点与未来趋势三个维度,探讨扫地智能服务机器人的研发逻辑与产业意义。
一、技术架构:从感知到执行的闭环
扫地智能服务机器人的核心研发围绕“感知—决策—执行”闭环展开。感知层依赖激光雷达(LiDAR)、视觉传感器、超声波与红外传感器等多模态融合方案,实现室内地图构建(SLAM)、障碍物识别与地面材质判断。决策层则以嵌入式AI芯片为算力基础,运行路径规划算法(如A、D Lite)、区域覆盖策略与动态避障模型,近年来深度学习模型的剪枝与量化技术使端侧推理成为可能。执行层涉及无刷电机控制、滚刷与边刷的协同调度、尘盒与水箱的智能管理,以及自动回充与基站自清洁等机构设计。整个系统的研发难点在于资源受限条件下的实时性保障与多传感器数据的一致性融合。
二、研发难点:环境适应性与自主进化
当前扫地机器人研发面临三大挑战:其一,复杂家居环境的泛化能力不足,家具布局多变、地面材质差异及动态障碍(宠物、行人)对感知算法提出高鲁棒性要求;其二,清洁效率与能耗的平衡,路径规划需兼顾覆盖率和重复率,同时受限于电池容量与机身尺寸;其三,自主进化能力薄弱,多数产品依赖出厂预设模型,缺乏基于用户习惯的持续学习机制。为此,研发团队正探索联邦学习与仿真到现实的迁移学习(Sim-to-Real),以降低数据采集成本并提升模型泛化性。多机器人协作与全屋智能联动成为新研发方向,扫地机器人需与智能家居系统共享语义地图,实现场景化服务。
三、未来展望:从工具到家庭服务节点
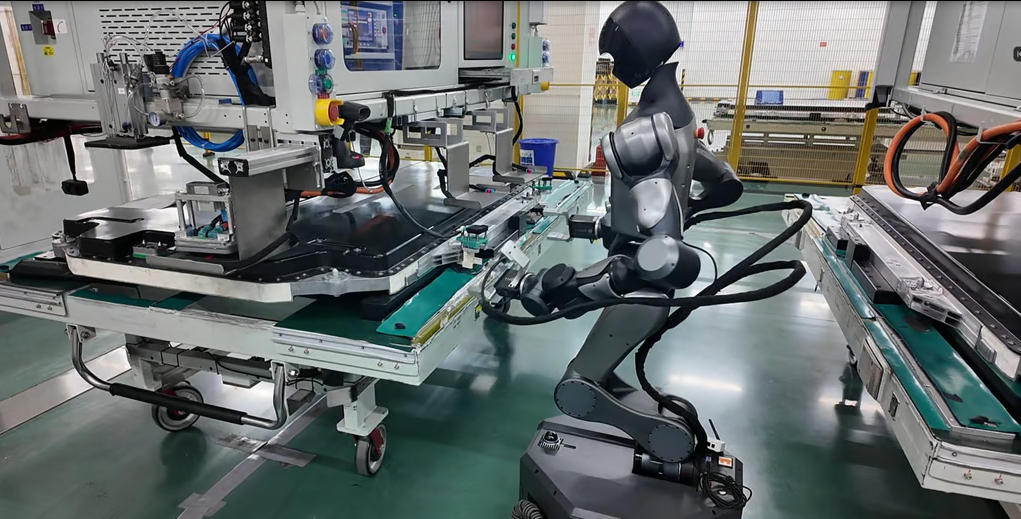
智能机器人研发的下一阶段将推动扫地机器人向“家庭服务节点”演进。在硬件层面,机械臂与可升降传感器的集成有望拓展立体清洁与物品整理功能;在软件层面,大语言模型与具身智能的结合将使机器人理解自然语言指令并执行复杂任务;在生态层面,开放式的机器人操作系统(ROS 2.0)与标准化接口将加速第三方应用开发。值得关注的是,研发过程中需同步解决隐私保护(如视觉数据的本地化处理)与安全伦理(如人机共处时的物理安全边界)问题。
综上,扫地智能服务机器人的研发是智能机器人技术落地的典型缩影,其进展不仅依赖于算法与硬件的协同创新,更需要以用户场景为牵引的系统工程思维。随着感知智能向认知智能的跃迁,扫地机器人有望成为家庭环境中自主决策与主动服务的核心载体。
如若转载,请注明出处:http://www.jno77.com/product/50.html
更新时间:2026-10-22 08:42:24