从田间到车间 首款黄花菜智能采摘机器人亮相大同背后的研发突围
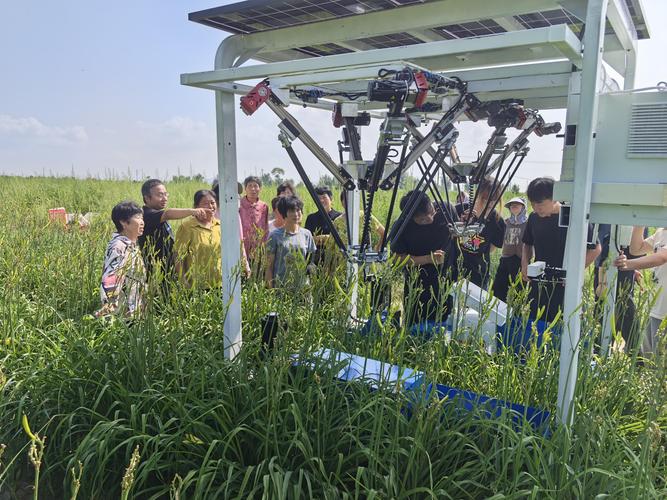
首款黄花菜智能采摘机器人在山西大同正式亮相,这一消息迅速引发农业科技领域的广泛关注。黄花菜作为大同特色农产品,长期以来依赖人工采摘,效率低、成本高、劳动力短缺等问题日益凸显。智能采摘机器人的问世,标志着我国在特色经济作物机械化收获领域迈出了关键一步。这款机器人从概念到田间实战的研发历程,远比亮相时刻更为复杂和曲折。
一、需求驱动:黄花菜采摘的现实困境
黄花菜的采摘极具特殊性。其花蕾成熟期集中在短短数周内,且必须在花蕾绽放前完成采摘,否则品质和商品价值将大幅下降。传统人工采摘每人每天仅能完成百余斤,在采摘高峰期,劳动力缺口巨大。加之农村劳动力老龄化加剧,用工成本逐年攀升,种植户对机械化、智能化采摘装备的需求极为迫切。正是在这一背景下,大同市联合高校和科研机构启动了黄花菜智能采摘机器人的研发项目。
二、研发攻坚:三大核心技术突破
研发团队面临的首要挑战是“看得清”。黄花菜花蕾细小、颜色与茎叶相近,且生长在密集的植株丛中,传统视觉识别算法难以精准定位。团队通过高分辨率工业相机与多光谱成像技术结合,构建了黄花菜花蕾专用图像数据集,并基于深度学习算法训练出识别模型,使机器人在复杂光照和遮挡条件下仍能准确识别成熟花蕾。
其次是“采得准”。黄花菜花蕾脆弱,机械损伤会直接影响品质。研发团队设计了柔性仿生采摘末端执行器,模拟人手指的捏合动作,配合力觉传感器实现自适应抓取力度控制。通过多自由度机械臂与视觉伺服系统的协同控制,机器人能够在狭小空间内完成精准对位和采摘动作。
第三是“走得稳”。大同黄花菜多种植于大田垄作环境,地面起伏不平。机器人底盘采用履带式差速驱动结构,结合激光雷达与惯性导航融合算法,实现了自主路径规划和垄间行走。针对采摘机器人需要在夜间作业的特殊需求(黄花菜花蕾多在夜间至清晨开放前采摘),团队还集成了红外补光与夜间视觉增强模块。
三、从实验室到田间:迭代验证的“最后一公里”
研发过程中,团队经历了上百次田间试验。初期样机在识别准确率和采摘成功率上均不理想,尤其在雨天和高湿度环境下,视觉系统易受水雾干扰。为此,团队引入图像去雾算法和防水结构设计,将识别准确率从最初的70%提升至95%以上,采摘成功率超过90%。机器人单次充电可连续作业6至8小时,单台设备日采摘量相当于8至10名熟练工人的工作量。
四、意义与展望:智能农机赋能特色产业
首款黄花菜智能采摘机器人的亮相,不仅是单一装备的突破,更是一次“产学研用”协同创新的成功实践。它验证了智能机器人技术在精细作物收获场景中的可行性,为其他类似经济作物的机械化采收提供了可复用的技术框架。下一步,研发团队计划在提升作业效率、降低成本、增强复杂环境适应性等方面持续优化,并推动小批量示范应用。随着人工智能与农业装备的深度融合,黄花菜产业有望率先实现“机器换人”的转型升级,为乡村振兴注入新的科技动能。
如若转载,请注明出处:http://www.jno77.com/product/27.html
更新时间:2026-10-22 22:29:27