传统车企的机器人新赛道 福特如何理解智能机器人的研发?
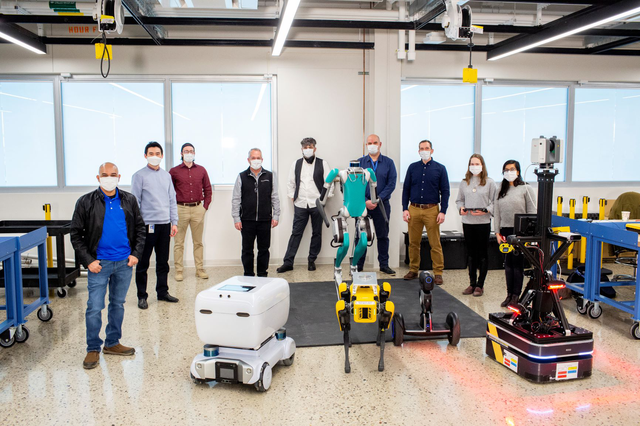
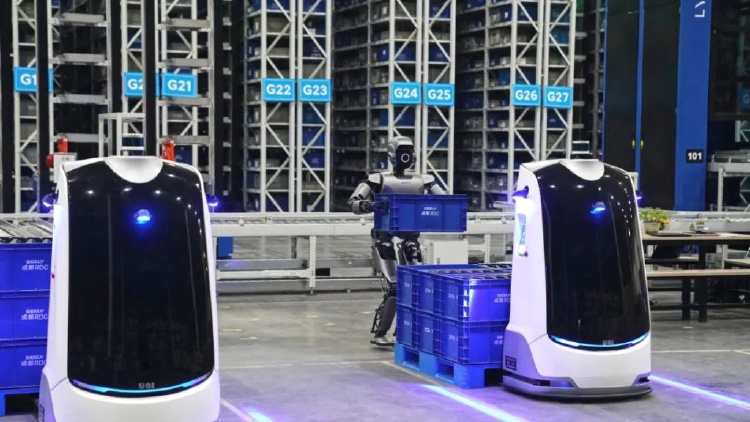
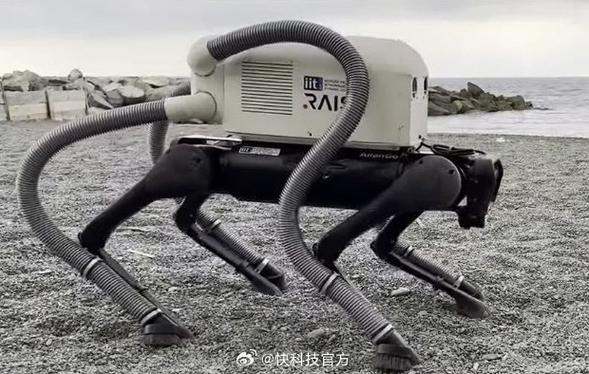
当自动驾驶技术逐渐逼近L4、L5的落地门槛,传统车企积累的感知、决策、控制技术正在溢出到另一个充满想象的领域——智能机器人。福特作为百年车企,早在数年前就悄然布局机器人研发,从工厂里的协作机械臂,到与福特汽车协同工作的四足机器人,再到探索双足人形机器人的可行性。在福特看来,智能机器人不仅是自动化的延伸,更是“移动能力+感知能力+任务执行能力”的融合体。本文将从福特的视角出发,解读传统车企研发智能机器人的底层逻辑、关键技术路线以及面临的独特挑战。\n\n### 一、为什么传统车企要去做机器人?\n\n福特对机器人的兴趣,并非追逐概念风口,而是源于其核心业务的内生需求。福特全球制造技术负责人曾表示:“我们每一条产线都需要更柔性的自动化设备。传统工业机械臂只能执行固定轨迹的重复工作,而现代汽车制造中,小批量、多车型混线生产要求机器人自主识别、抓取和装配不同的零件。”这推动福特转向研发具有视觉引导和力控能力的智能协作机器人。\n\n福特在自动驾驶领域积累的传感器套件(摄像头、激光雷达、毫米波雷达)、计算平台以及路径规划算法,可以平滑迁移到移动机器人上。福特研究院的机器人项目正是基于这一点:把一辆“简化版的全自动驾驶汽车”拆解为轮式或足式平台,用同样的软件栈去构建可移动的智能体。福特认为,智能机器人是自动驾驶技术的“近亲”,两者共享70%以上的核心技术模块。\n\n另一个更实际的驱动力来自物流与最后一公里配送。福特曾联合物流企业测试用四足机器人从自动驾驶货车中取包裹并送至用户门口,形成“车+机器人”的无缝衔接。这不仅延长了自动驾驶汽车的商业链路,也为机器人找到了明确的应用场景。\n\n### 二、福特理解中的智能机器人技术架构\n\n福特对智能机器人的理解可以概括为“感知-决策-执行”三层架构,但与纯粹机器人公司不同,福特在每个层级都强调车规级的可靠性与成本控制。\n\n感知层:多模态融合与车规验证。福特将自动驾驶的多传感器融合方案应用于机器人。例如,其研发的工厂巡检机器人同时使用3D激光雷达、广角摄像头和IMU,通过福特自研的融合算法在动态环境中识别人员、叉车和货架。值得注意的是,福特强调这些传感器必须满足车规级温度、振动和寿命要求,因此会直接从汽车供应链中选取成熟部件,而非工业机器人常用的标准件。这降低了物料成本,也提高了环境适应性。\n\n决策层:从规则到学习的混合规划。在工厂内,福特的移动机器人主要依赖改进的RRT*(快速探索随机树)和模型预测控制进行路径规划,这与自动驾驶运动规划代码高度同源。而在非结构化环境(如户外、办公楼)中,福特则引入强化学习训练抓取和步态策略。福特研究人员指出,他们不会完全抛弃基于规则的问界控制(如自适应巡航的PID控制、紧急制动的安全冗余),而是采用“规则兜底+学习优化”的混合架构。\n\n执行层:模块化关节与柔顺控制。福特正在研究模块化机器人关节,每个关节集成了电机、减速器、驱动器和力传感器,并采用与电动汽车同平台的机电设计。这样做的好处是实现“乐高式”组装——同一套关节可用于协作机械臂、四足机器人甚至人形机器人的手臂。福特的专利文件显示,其关节模块采用了类似E-Axle电驱动桥的热管理技术,保证了高负载下的持续输出。\n\n### 三、福特差异化的研发路径:从工厂走向开放世界\n\n与波士顿动力等专注于极高动态性能的机器人公司不同,福特走的是“实用主义路线”——从可控的工厂环境逐步扩展至开放世界。第一步是部署在福特全球工厂内的智能搬运机器人(如与合作伙伴联合开发的自主移动机器人AMR),这些机器人已经可以搬运超过500公斤的物料,并在人机混行区域安全运行。第二步是四足机器人(福特将其命名为“Fluffy”原型),主要用于工厂巡检和灾难响应演示,可爬楼梯、越过碎石。第三步是双足机器人研究,福特实验室展示了类似Atlas但简化版的双足平台,目标不是跑酷,而是“稳定地在工人身边递送工具”。\n\n福特的另一个独特理解为:智能机器人应当具备“车联万物”的能力。福特设想未来工厂里,机器人与AGV、智能叉车、甚至联网的机床通过V2X(车对外界信息交换)的变体——称之为“R2X”(机器人对外界信息交换)——进行通信,互相避让并共享任务状态。这种将机器人纳入整体工业物联网的思路,来源于福特在智能网联汽车上的深厚积累。\n\n### 四、挑战与福特的应对\n\n尽管有技术积淀,福特也承认传统车企研发机器人面临三个大挑战:其一,机器人对实时性的要求不亚于自动驾驶,但算力平台的功耗和成本远低于汽车,必须重新设计电子电气架构;其二,人机交互方面,车主与汽车的关系是单向指令+服务,而机器人与工人是频繁物理接触,需要触觉 sensing 和柔顺力控;其三,供应链原本围绕汽车零部件构建,机器人所需的小型化谐波减速器、空心杯电机等尚未有大规模量产优势。\n\n福特的应对策略是:开放合作与垂直整合并行。既与机器人初创公司(如收购或投资协作机器人公司)形成技术互补,又利用自身在大规模制造上的经验,将机器人关键部件纳入福特生产体系,目标是将协作机器人的成本降低三分之二。\n\n### 五、对行业的启示\n\n福特的做法为传统车企转型提供了一个清晰样本。智能机器人的研发不是抛弃原有能力,而是重新组合已有的感知、控制、能源和制造优势,先深耕自身工厂的痛点,再外溢到物流、服务和更广泛的机器人市场。福特的理解是:未来的智能机器人将像汽车一样,不仅学习复杂技能,还可以 OTA 升级、通过车路云协同变得更聪明。这并不遥远。也许几年后,从福特工厂里走出的不仅是一辆辆汽车,还有与其共线的智能机器人——它们由汽车平台衍生。而这条新赛道的起跑线,已经在今天的高速工厂里悄然拉开。 ——基于福特对智能机器人“感知、决策、执行加生态能力”的四大要素与其制造和运营服务的多条战略路径重组理解,这或许就是现实版机器人应用于产业链核心环节的模版样态……谁想早一步上岸成熟?未来千台万台的舰队可能在2027至2030年跨越L4并走入一体化的物联系统。值得久久期待与关注。,它不仅辅助人工制造车身质检或协同工位减负替换自动机械设备。”
}
如若转载,请注明出处:http://www.jno77.com/product/18.html
更新时间:2026-10-24 17:11:32